实操与视频MINIFLYGO
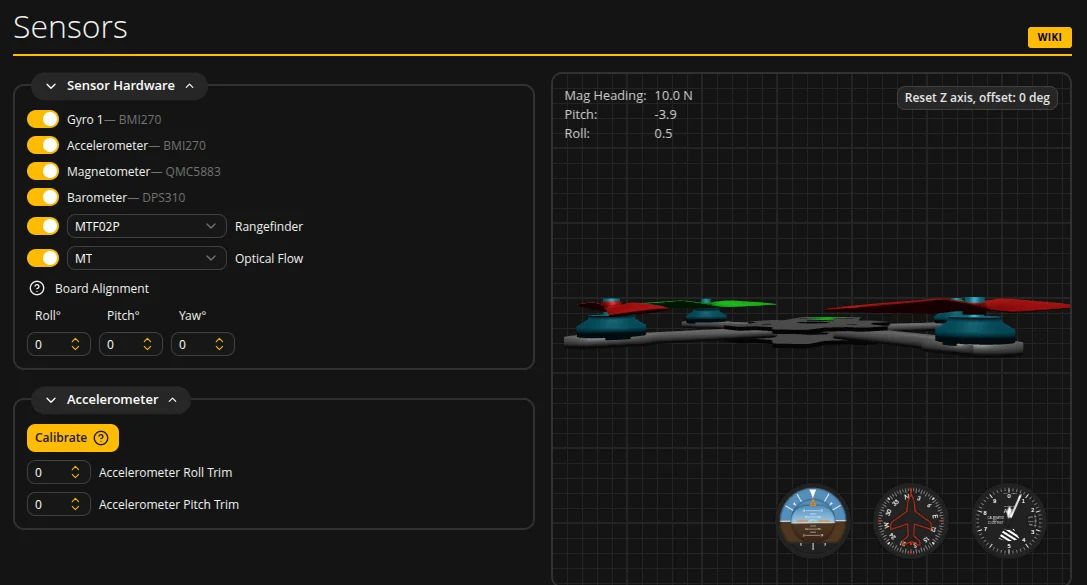
先确认机架动作与屏幕模型一致,再在水平、静止的条件下校准,别用一组通用角度套所有飞控。
阅读 →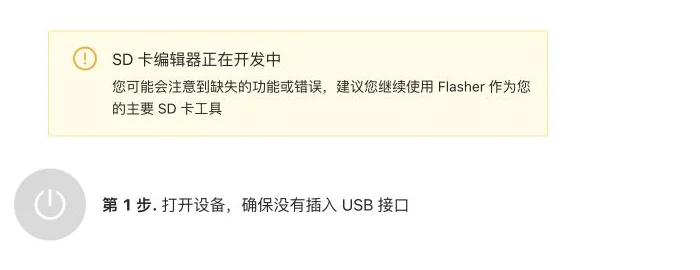
实操与视频MINIFLYGO
刷入遥控器固件不等于完成 SD 卡更新。先留备份,再核对型号、版本和声音包;遇到列表加载失败时暂停。
阅读 →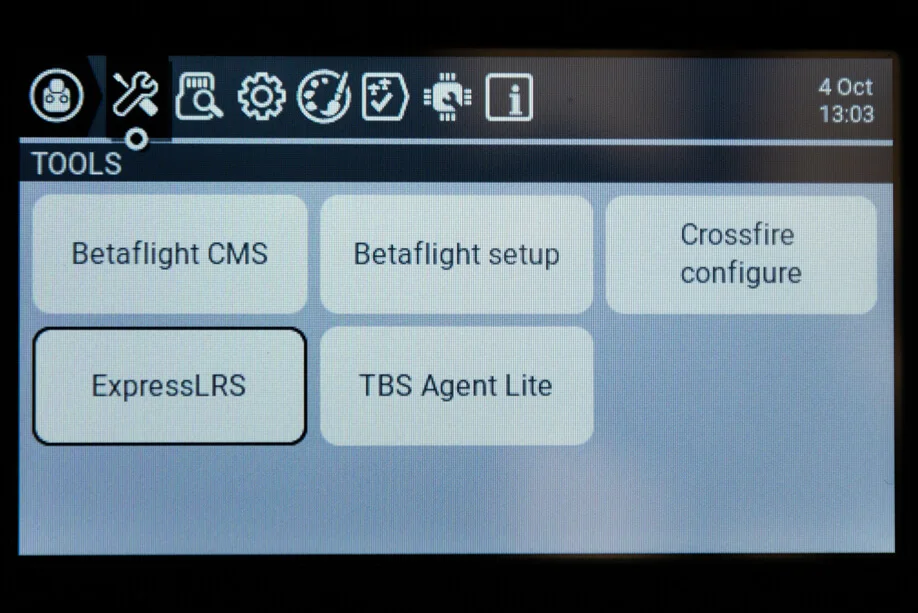
实操与视频MINIFLYGO
从 RF 模块、脚本版本和串口波特率开始排查,避免把遥控器端的问题误判为接收机故障。
阅读 →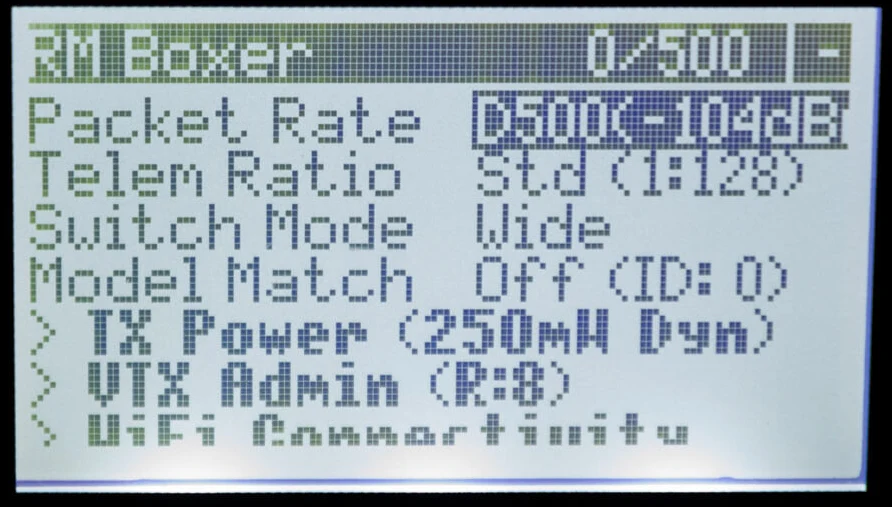
实操与视频MINIFLYGO
LQ 表示收到多少数据包,RSSI dBm 帮助判断信号强度余量。只盯着 100%,可能错过接近接收极限的变化。
阅读 →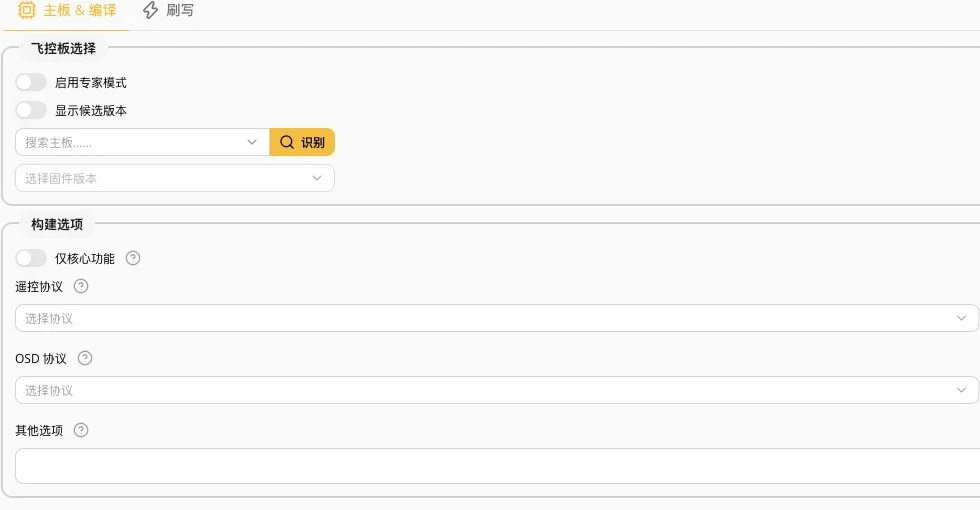
实操与视频MINIFLYGO
同样是 F405,不代表能刷同一份固件。先核对具体板卡版本,再选择固件与功能,避免把名称相近当成兼容。
阅读 →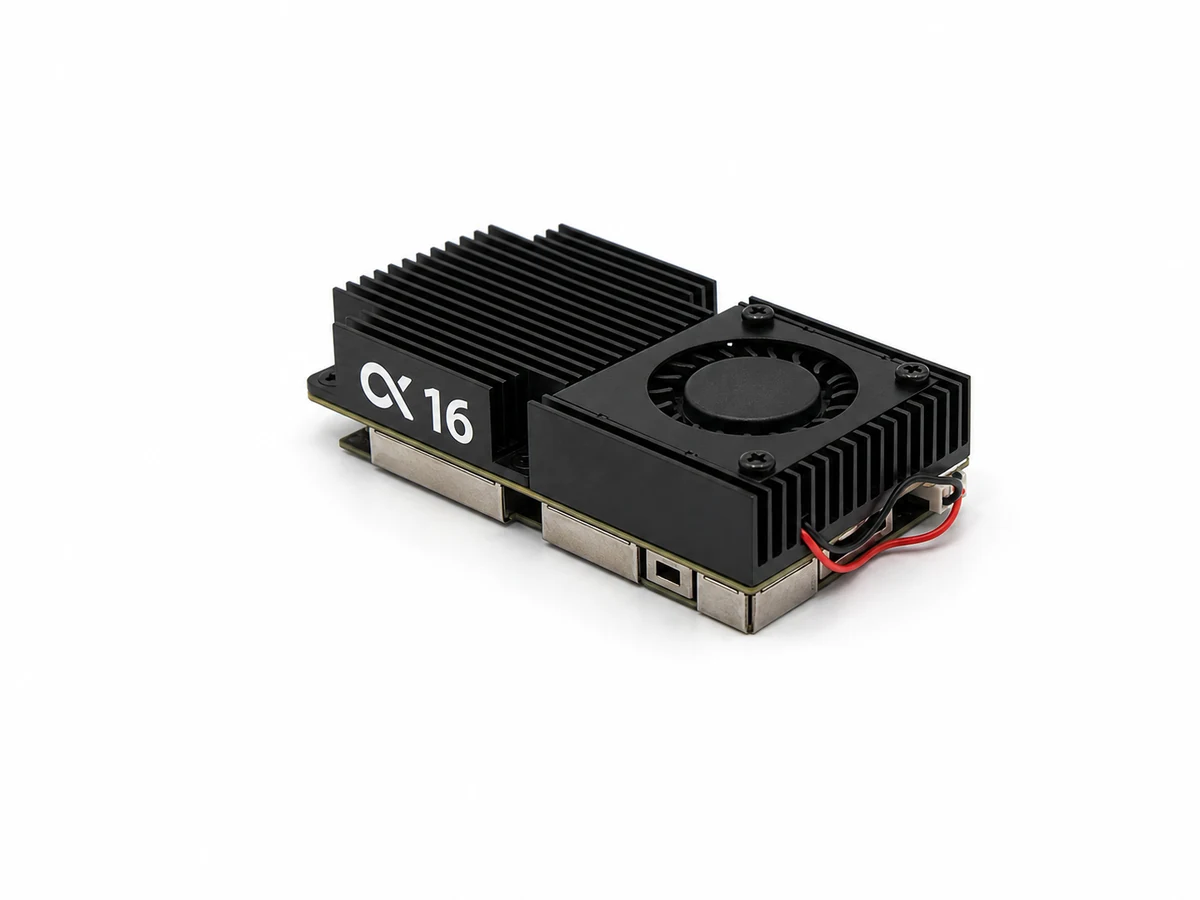 ▶
实操与视频MINIFLYGO
频率表、Factory、功率 Value 与 Label 要分别核对。菜单文字正确,不代表实际射频输出已经验证。
阅读并观看视频 →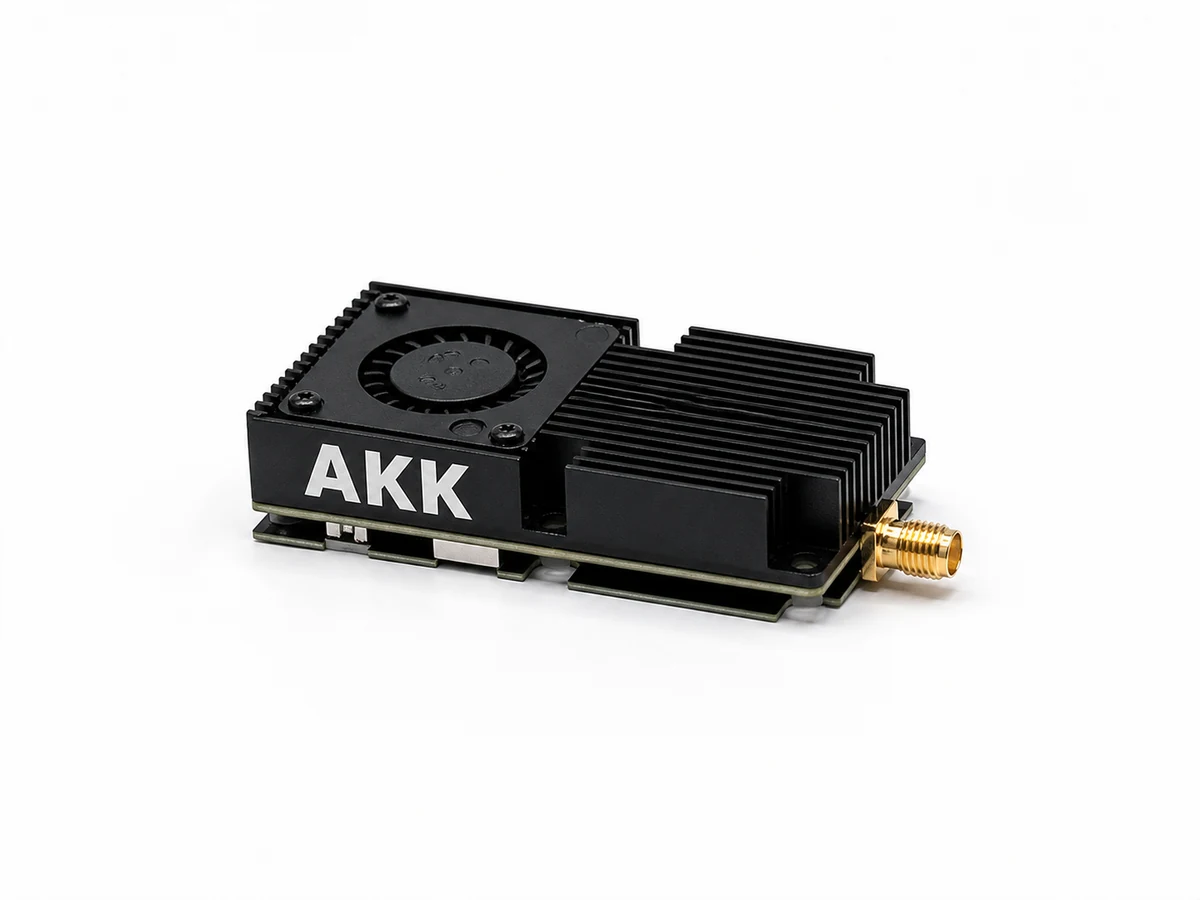
实操与视频MINIFLYGO
接口系列、中心触点与线缆出口都要确认;用真实产品照片整理下单前的检查步骤。
阅读 →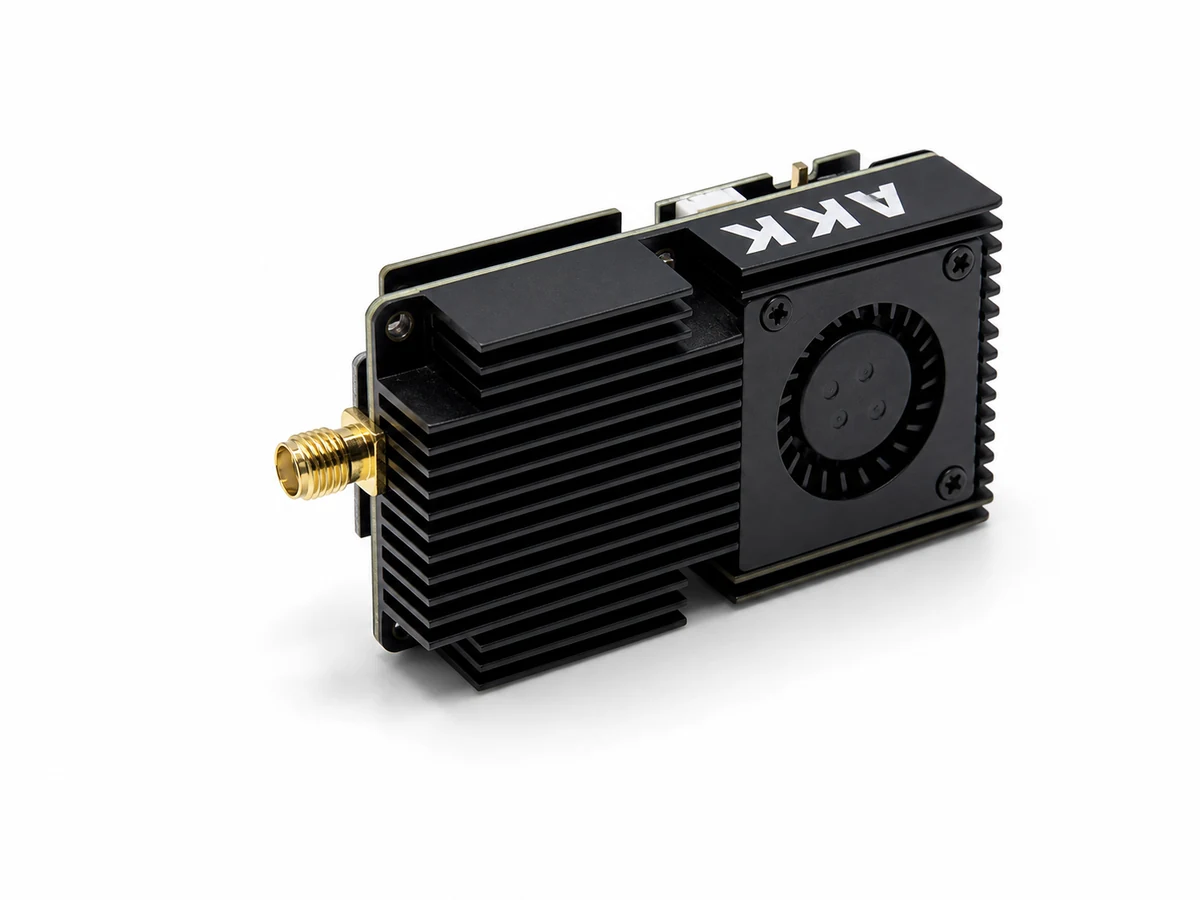
实操与视频MINIFLYGO
装得进去不等于装得合适。先看散热面、背面标注和线缆走向,再固定图传。
阅读 →
实操与视频MINIFLYGO
Binding Phrase 一样仍可能无法连接。先读取两端固件版本,再决定是否升级。
阅读 →
实操与视频MINIFLYGO
有摄像头画面不代表视频经过了飞控 OSD。先查接线路径,再查硬件与显示设置。
阅读 →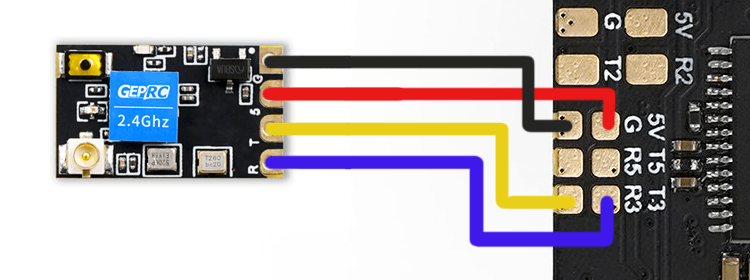
实操与视频MINIFLYGO
对频成功只验证了链路的一部分。先沿着接收机到飞控的信号路径检查,再决定是否更新固件或更换硬件。
阅读 →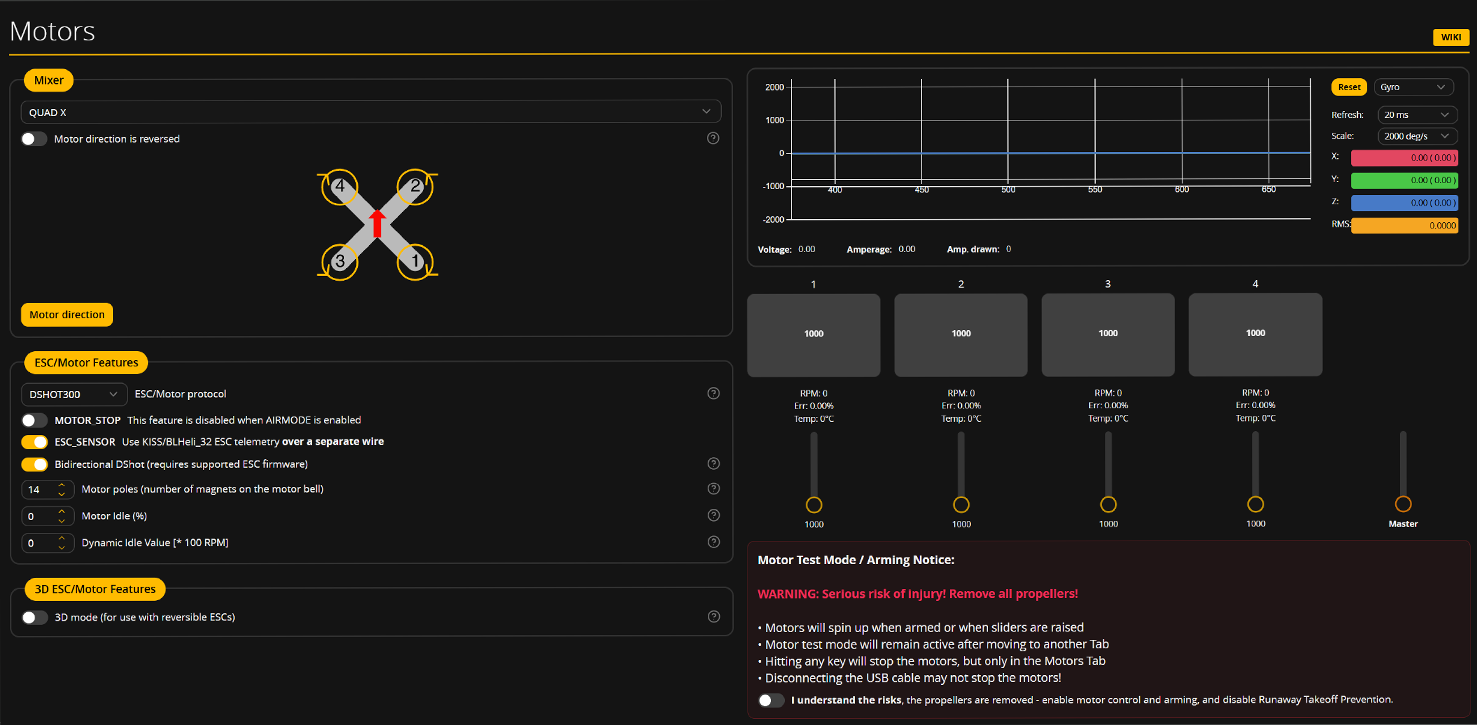
实操与视频MINIFLYGO
电机能够旋转,不代表转速遥测正常。先核实电调固件与双向数据回传。
阅读 →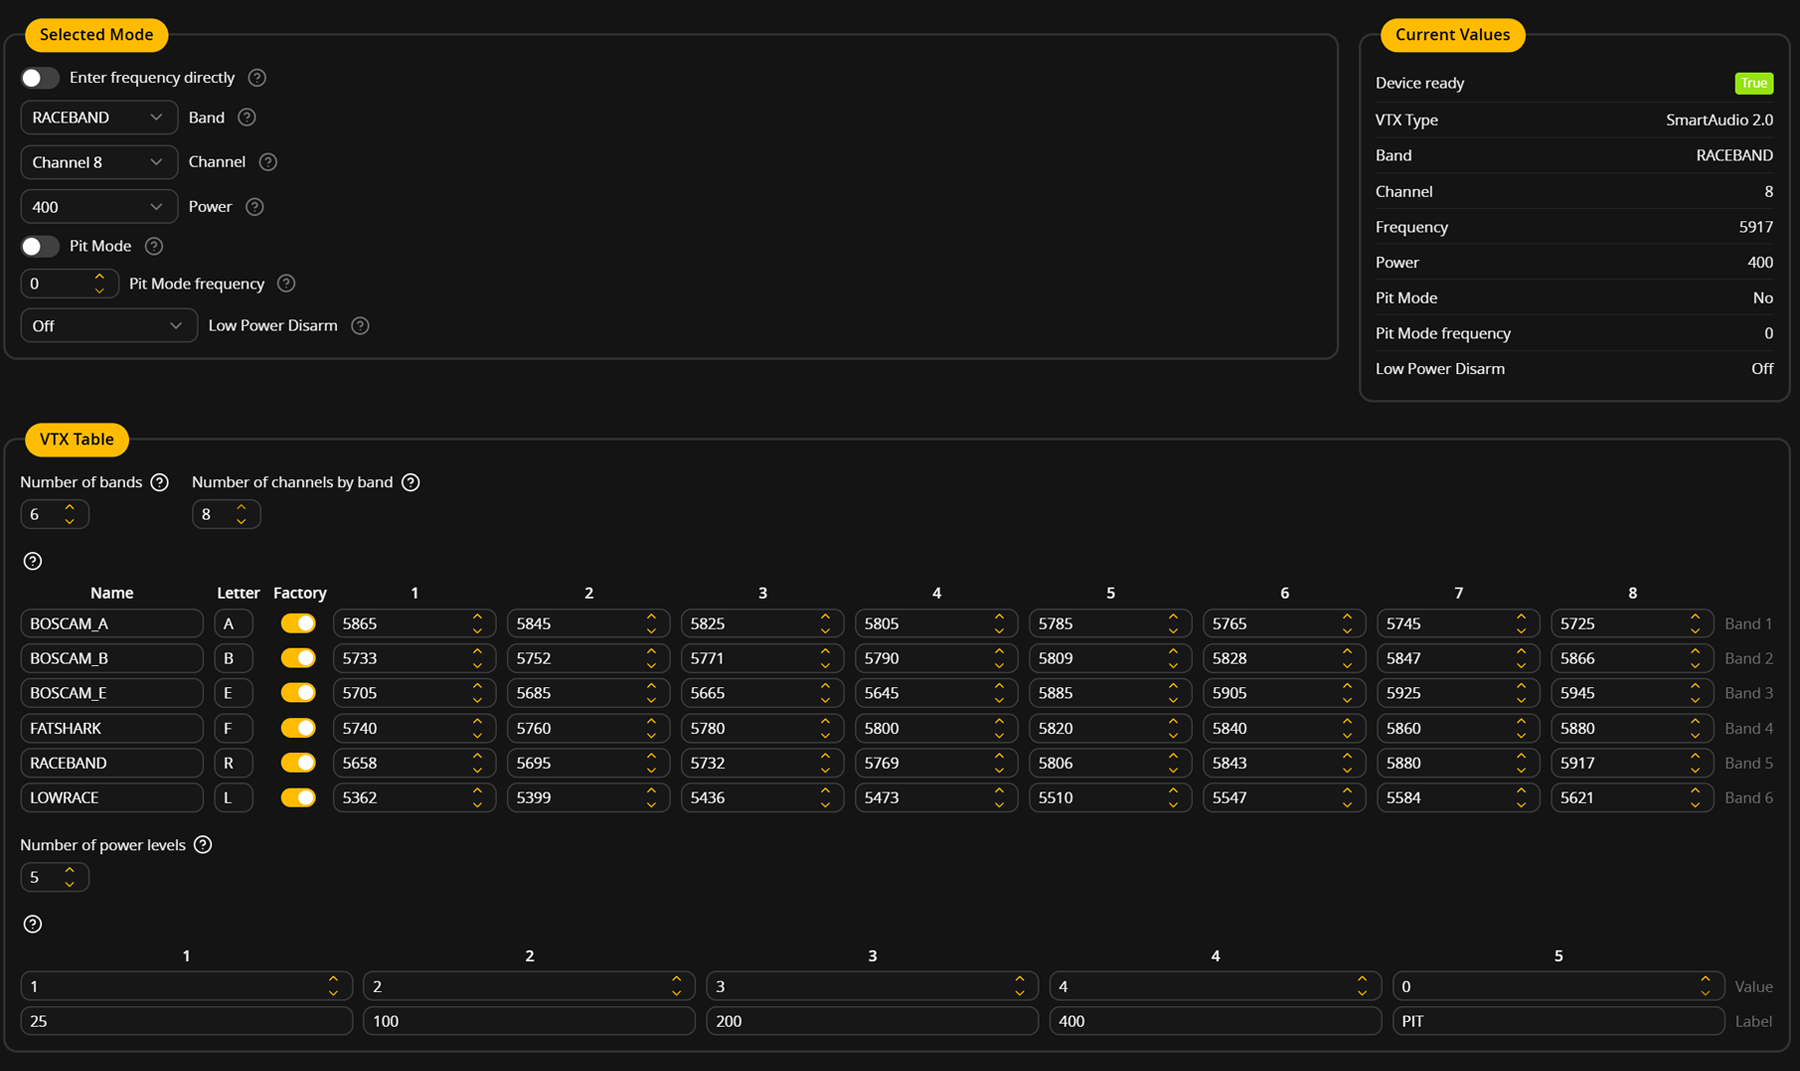
实操与视频MINIFLYGO
图传的功率选项不能解释所有运行模式。修改前,先检查控制通信、Pit Mode 和解除锁定后的行为。
阅读 →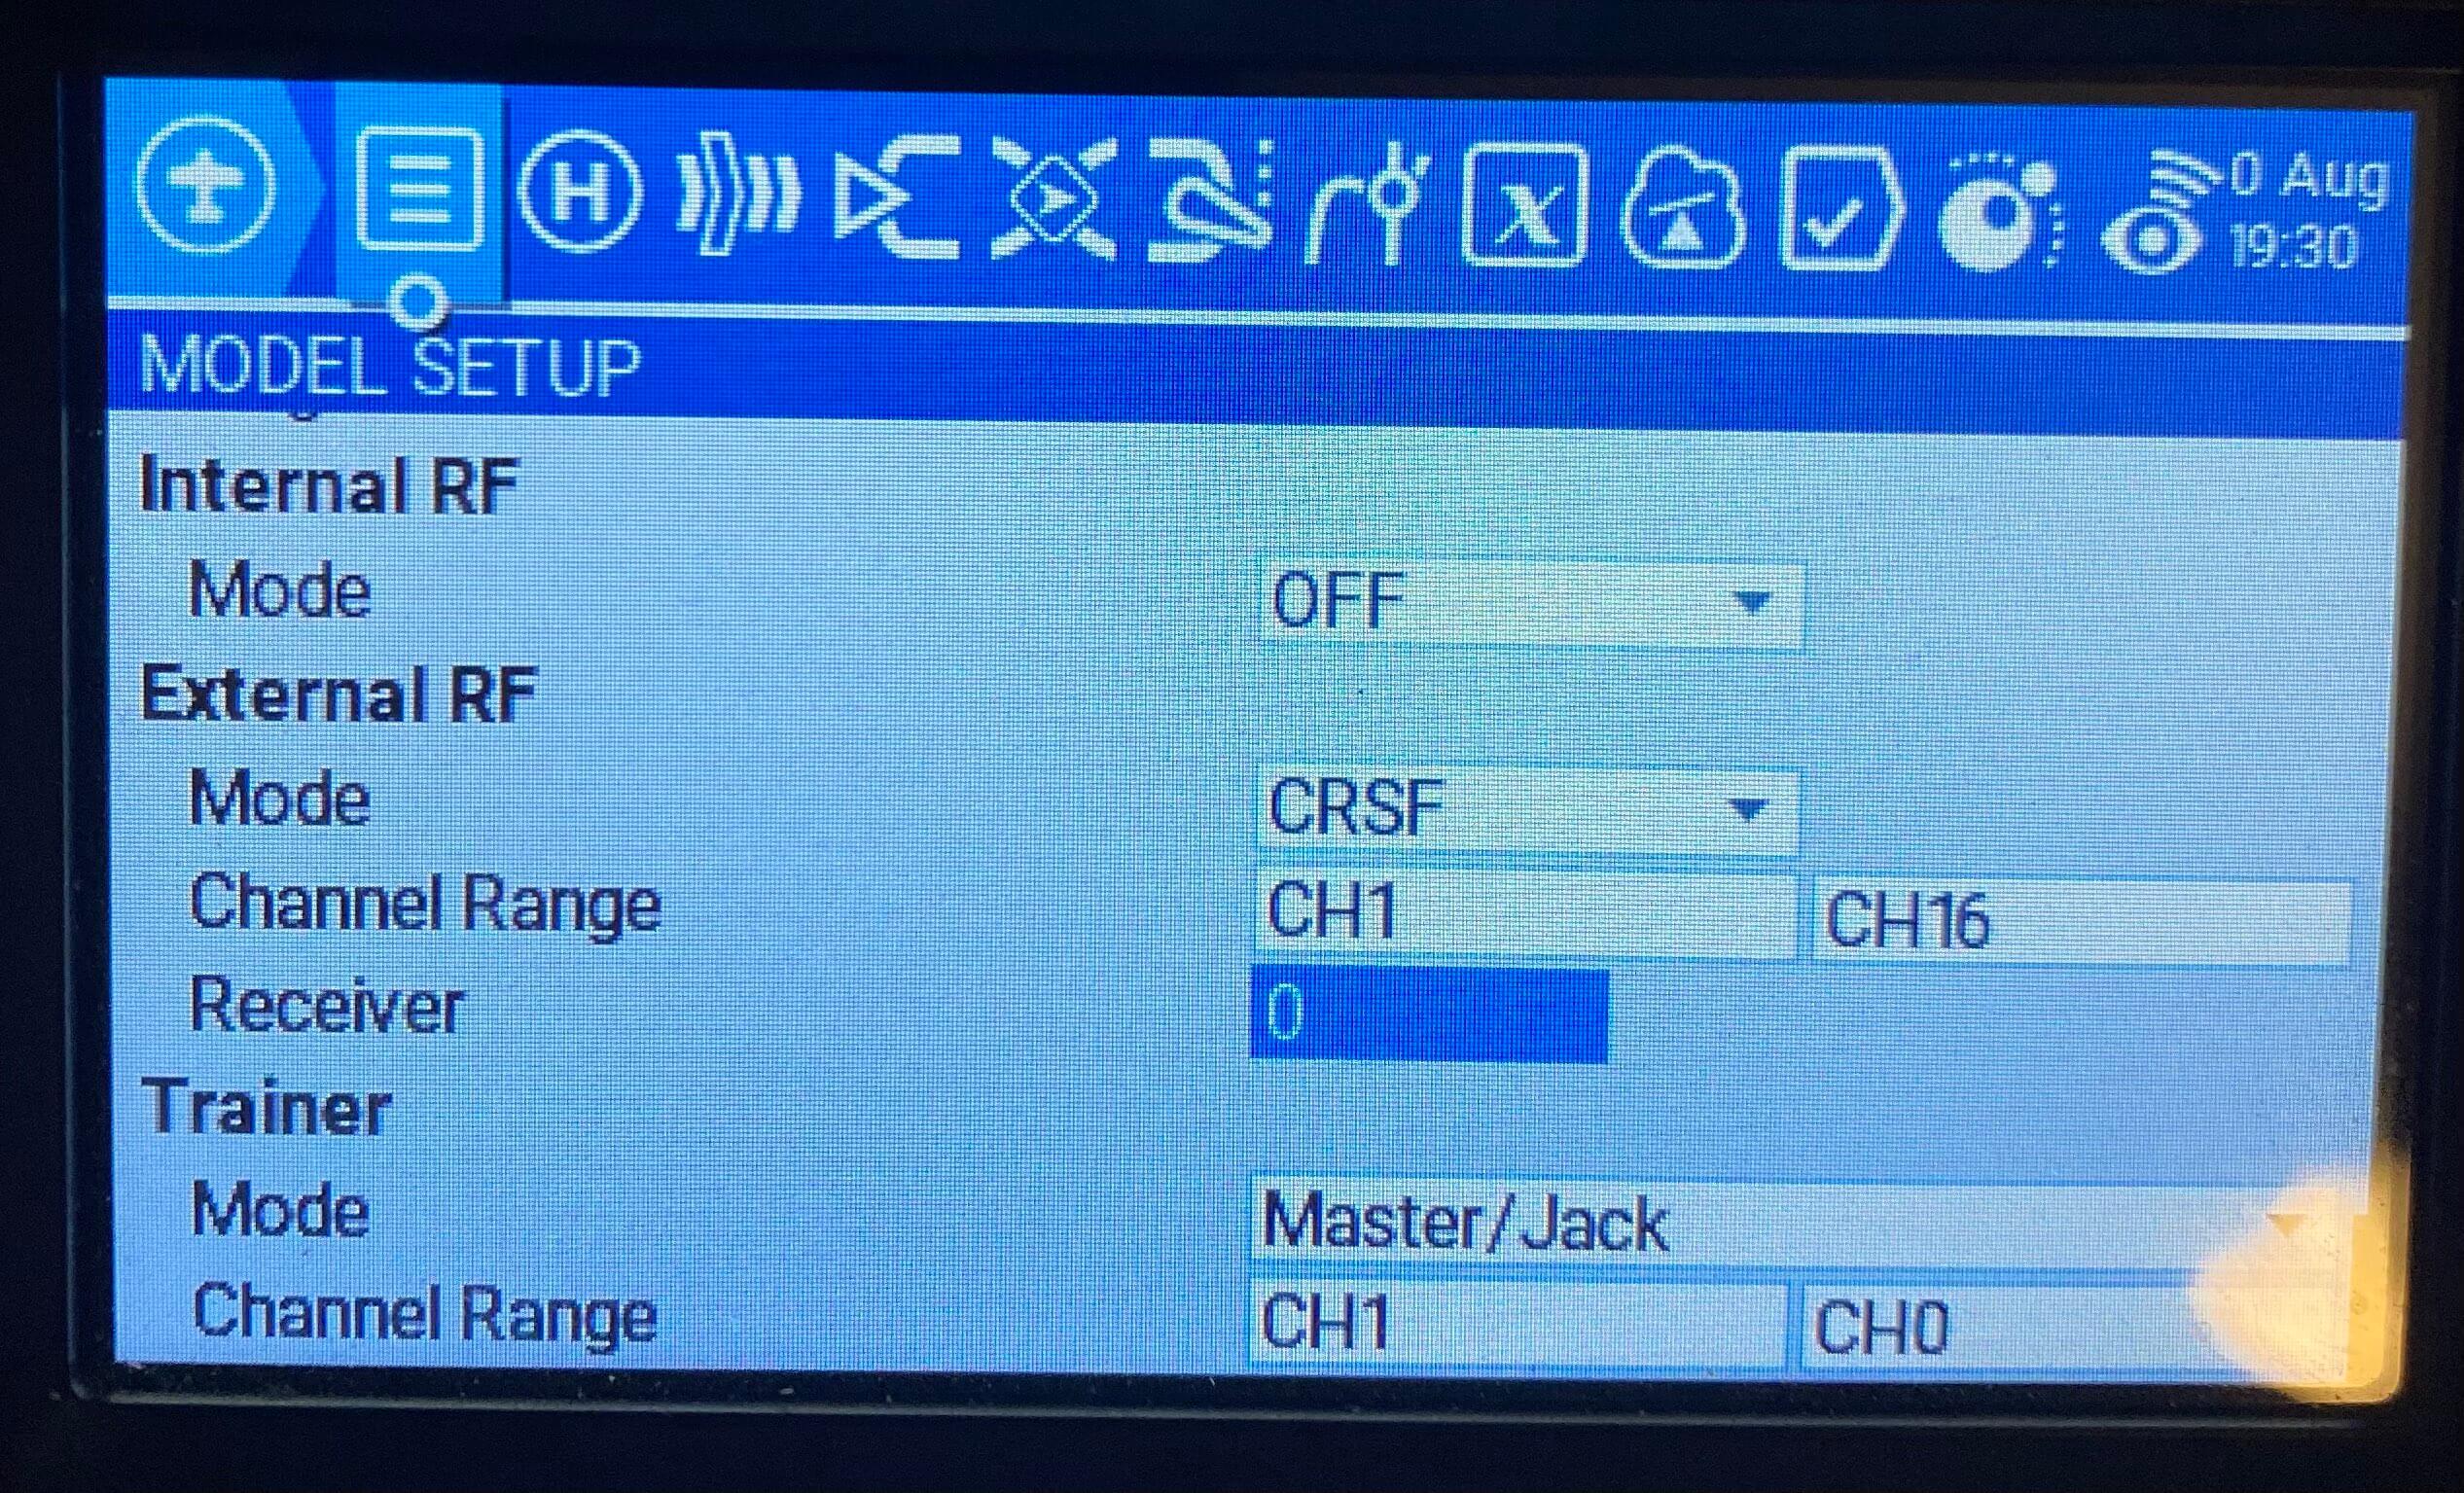
实操与视频MINIFLYGO
遥控器已经连接,但飞控看不到摇杆输入?Model Match 不匹配是可能原因之一,先按官方文档核对。
阅读 →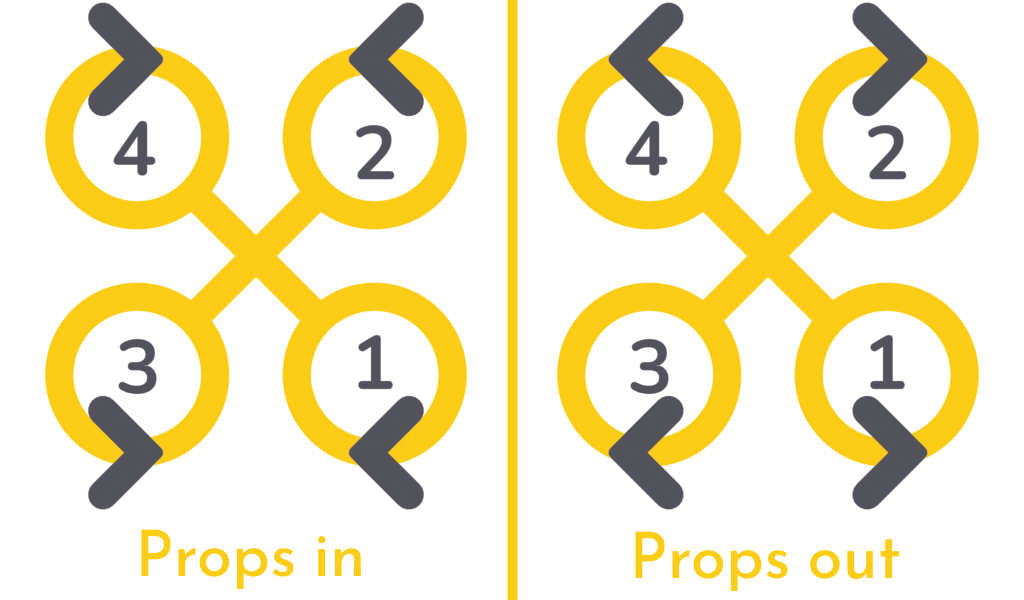
实操与视频MINIFLYGO
接线图相似不等于安装正确。先拆下桨叶,再核对飞控方向、电机编号与实际旋转方向。
阅读 →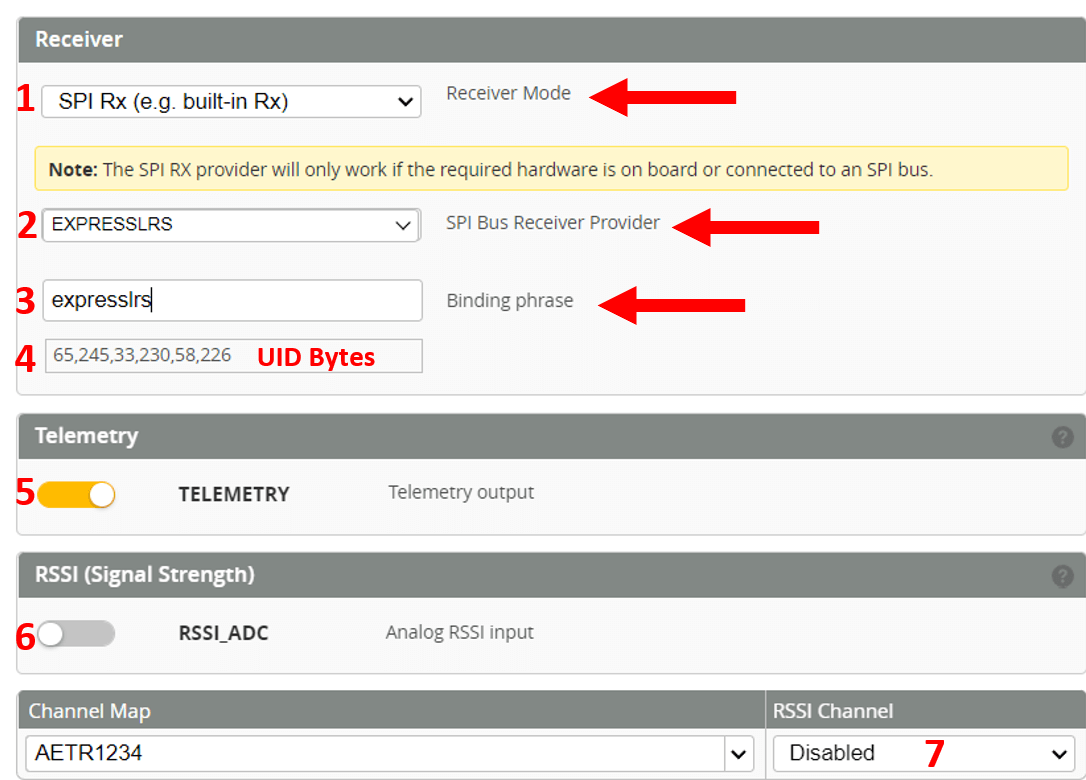 ▶
实操与视频MINIFLYGO
先确认接收机类型。内置 SPI 和独立 UART 接收机需要不同的更新方法。
阅读并观看视频 →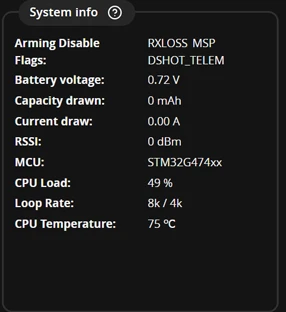 Betaflight 官方 Setup 截图局部:解锁禁止原因栏,所示标志仅属于该界面示例。